
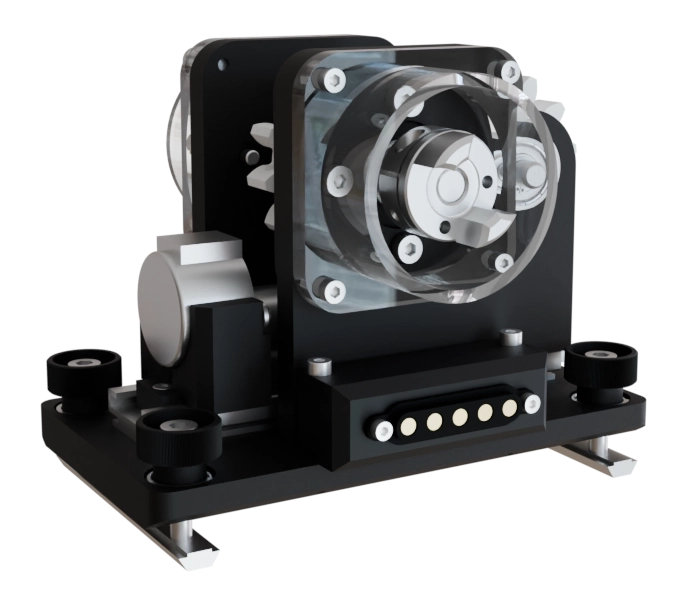
- Consta de dos engranajes de 60 mm de diámetro
- Uno está acoplado al eje principal, accionado por un motor de selección en el sistema de máquinas eléctricas Matrix, y en el otro extremo, al dinamómetro o a la retroalimentación posicional del encoder
- El engranaje accionado está acoplado a un eje independiente de giro libre, conectado a un encoder para obtener una retroalimentación posicional adicional